Лидар
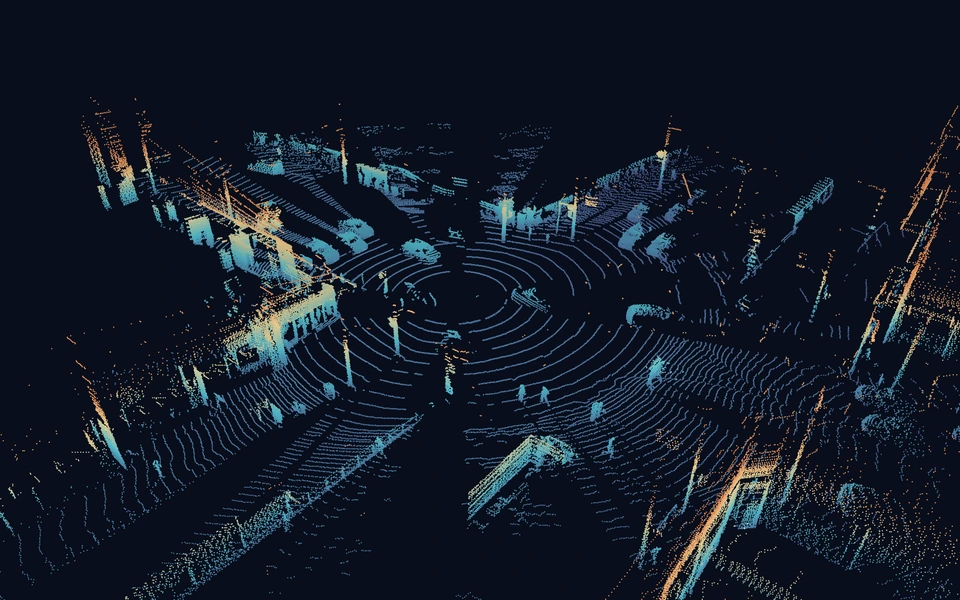
Плотное облако точек для точного понимания трёхмерной сцены.
Наведите, чтобы увидеть разметкуНажмите, чтобы увидеть разметку


Заполните форму и мы свяжемся с вами в ближайшее время
Компьютерное зрение / 3D · Лидар · Объединение данных сенсоров
Размечаем кадры лидара 3D-кубоидами: класс, габариты и ориентация каждого объекта, сквозной идентификатор объекта через всю последовательность. Сверяем облако точек с кадрами камер — модель восприятия получает согласованную картину сцены со всех сенсоров.
Одна городская среда — разные сенсоры. Посмотрите, как разметка дополняет облако точек, изображение с камеры и радиолокационные данные.
Плотное облако точек для точного понимания трёхмерной сцены.
Наведите, чтобы увидеть разметкуНажмите, чтобы увидеть разметку
Изображения с камеры помогают распознать объекты с малым числом точек лидара.
Наведите, чтобы увидеть разметкуНажмите, чтобы увидеть разметку
Разреженные данные для обнаружения объектов на больших расстояниях.
Наведите, чтобы увидеть разметкуНажмите, чтобы увидеть разметку
Отправьте последовательность кадров лидара и калибровку сенсоров через API. Вернём кубоиды с классами, габаритами, углом поворота и идентификаторами объектов в каждом кадре — проверенные человеком.
"Разметьте кубоидами транспорт, пешеходов и велосипедистов во всех кадрах последовательности."
client.createLidarTask({
  callback_url: "https://example.com/callback",
  instruction:
    "Разметьте объекты 3D-кубоидами.",
  attachment: "sequences/run-047.json",
  frames: 200,
  sensors: ["lidar", "cam_front", "cam_rear"],
  labels: [
    "car", "truck",
    "pedestrian", "cyclist"
  ],
  with_tracking: true
});
Перетащите, чтобы повернуть · Колесо или два пальца — масштаб
Интерактивный пример недоступен. Показан статичный кадр.
Загружаем облако точек…
Перетаскивайте для вращения. Колесо или жест двумя пальцами — масштаб. Клавиши + и − — масштаб; стрелки — перемещение.
Контроль качества
Для модели восприятия кубоид со смещённым центром или неверной ориентацией хуже, чем его отсутствие. Поэтому проверяем не факт разметки, а геометрию: габариты, ориентацию и стабильность треков.
До старта фиксируем классы, минимальные габариты и правила для перекрытий, усечённых объектов и границ сцены.
Проверяем угол поворота кубоида и непрерывность отслеживания объектов: объект не меняет класс и не «телепортируется» между кадрами.
Спорные объекты проверяем по синхронным кадрам камер: где в облаке мало точек — далёкие и перекрытые объекты — решает изображение.
На контрольных кадрах партии замеряем степень пересечения кубоидов с эталонной разметкой и возвращаем партию на доработку при отклонениях.
Как устроены кубоиды, трекинг и слияние сенсоров — и что нужно подготовить, чтобы запустить разметку на ваших данных.
Это обозначение объектов в облаке точек лидара прямоугольными боксами с центром, габаритами и углом поворота. В отличие от 2D-рамок кубоид описывает объект в метрах и в трёх измерениях — модель учится оценивать реальное положение и размер.
Совмещение данных нескольких сенсоров — лидара, камер, радара — в одной задаче разметки. Разметчик видит облако точек и синхронные кадры камер: там, где точек мало, класс и границы объекта уточняются по изображению.
Кадры в форматах .pcd, .las/.laz, .ply и .bin (KITTI), выгрузки из ROS-бэгов, плюс калибровка сенсоров и синхронные кадры камер, если они есть. Формат и структуру данных согласуем до старта пилота.
Объект получает уникальный идентификатор в кадре первого появления и сохраняет его до выхода из сцены. Если объект был скрыт и появился снова, идентификатор восстанавливается, а не создаётся заново — модель видит непрерывные траектории.
Двухступенчатая проверка человеком плюс выборочный замер степени пересечения кубоидов с эталонной разметкой. Отдельно проверяем ориентацию, габариты по классам и непрерывность отслеживания объектов во всей последовательности.
JSON со списком кубоидов по кадрам: центр, габариты, угол поворота, класс, идентификатор объекта и атрибуты. Схему согласуем с вашей платформой машинного обучения — совместимо с форматами KITTI и nuScenes.
Зависит от плотности сцен и длины последовательностей. Начинаем с пилота на 50–100 кадров: он проверяет инструкцию и точность, даёт оценку скорости и стоимости основной партии.
Опишите сенсоры, объём и целевой формат. Оценим задачу, соберём инструкцию и запустим пилот на ваших данных.